
Amap λ0: Roboter lernen Ganzkörperbewegung aus Daten menschlicher Alltagsbewegung
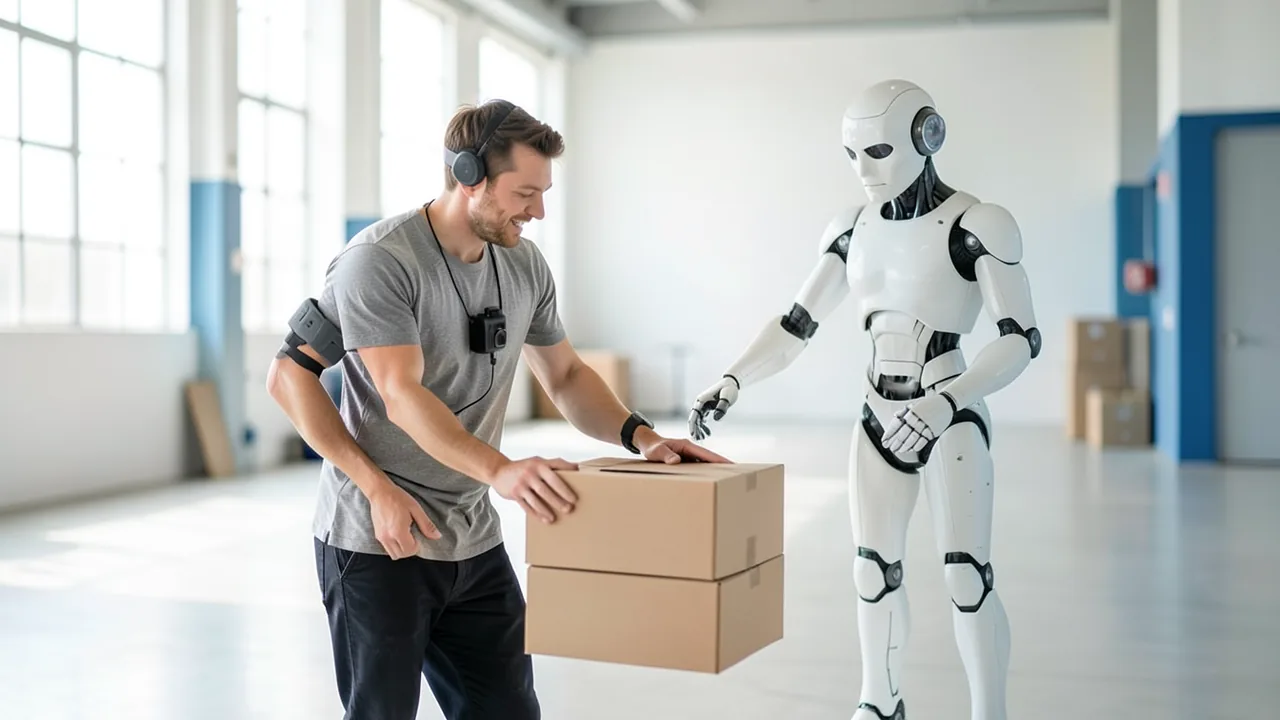
Alibabas Kartendienst Amap (Gaode) stellt λ0 vor, ein Basismodell, das Robotern Ganzkörperkoordination allein aus menschlichen Bewegungsdaten beibringen soll. Die Daten sammeln Menschen mit Verbrauchergeräten im Alltag, ganz ohne Roboter. Laut Hersteller geht das gut dreimal schneller als Aufnahmen am Roboter selbst.
Worum es geht
Amap, in China unter dem Namen Gaode bekannt und Teil des Alibaba-Konzerns, hat ein Robotik-Modell namens λ0 (Lambda 0) vorgestellt. Der Hersteller nennt es das erste Ganzkörper-Basismodell, das auf Verhalten in offenen, unstrukturierten Umgebungen beruht. Ein Basismodell ist ein großes, breit trainiertes Modell, das sich später auf viele Aufgaben anpassen lässt. Die Besonderheit: λ0 soll Robotern Fortbewegung, Körperhaltung und Zweihandbedienung als zusammenhängende Ganzkörperkoordination beibringen, und zwar allein anhand von Daten menschlicher Bewegungen. Entwickelt wurde es gemeinsam von Amap und der Alibaba-Einheit ATH. Alle Zahlen unten sind Herstellerangaben aus einer von Amap bereitgestellten und vom Portal QbitAI übernommenen Mitteilung.
Das Problem: Roboter lernen bisher nur Teilbewegungen
Roboter sollen künftig in Haushalten, Supermärkten und Lagern arbeiten. Dort reicht es nicht, in fester Position einen Gegenstand zu greifen. Aufgaben erstrecken sich über längere Abläufe, bei denen der ganze Körper koordiniert werden muss: gehen, sich drehen, bücken, mit beiden Händen arbeiten.
Nach Darstellung von Amap scheitern bisherige Ansätze an zwei Stellen:
- Teleoperation am echten Roboter: Ein Mensch steuert den Roboter fern, um Beispiele aufzuzeichnen. Das braucht teure Hardware und manuelles Zurücksetzen nach jedem Versuch, lässt sich also schlecht ausweiten.
- VLA-Basismodelle aus der Ich-Perspektive: VLA steht für Vision-Language-Action, also Modelle, die Bild, Sprache und Handlung verbinden. Bisherige Varianten mit Egoperspektive (Kamera aus Sicht des Handelnden) enthalten meist nur Informationen zu Händen und Armen. Gelenke, Rumpf und Körperposition fehlen. Je offener die Umgebung und je komplexer die Aufgabe, desto stärker bremst dieses „fragmentierte“ Lernen.
Wie λ0 funktioniert
Amap setzt auf einen Weg, den es „körperlose Ganzkörper-Datenerfassung plus Hard- und Software-abgestimmte Mensch-Roboter-Angleichung“ nennt. „Körperlos“ heißt: Es wird kein Roboter zum Sammeln gebraucht.
Datenerfassung. Wer Daten sammelt, trägt lediglich Verbrauchergeräte und kann sich im normalen Alltag frei bewegen. Aufgezeichnet und aufeinander abgestimmt werden Bild, Körperverlagerung und Handbedienung. Für eine repräsentative Aufgabe sinkt die Zeit pro Demonstration von etwa 100 Sekunden am Roboter auf 29 Sekunden. Das entspricht dem rund 3,4-fachen Tempo.
Dreistufiges Training. Das Modell wird in drei Phasen trainiert: Handinteraktion, Ganzkörperkoordination und schließlich die humanoide Roboterform. So sollen menschliche Erfahrungen schrittweise in Steuerbefehle für den ganzen Roboterkörper übersetzt werden.
Datensatz. Auf dieser skalierbaren Pipeline hat Amap HumanVerse-500 aufgebaut, einen Datensatz mit 500 Stunden körperloser Ganzkörperdaten aus offenen Umgebungen.
Angleichung von Mensch und Maschine. Menschen und Roboter haben unterschiedliche Körperformen, und die Greifer des Roboters setzen Bewegungen nicht exakt so um. Dagegen nutzt λ0 beim Erfassen, Verarbeiten und bei den Aktionen eine Anpassung der Blickperspektive und einen „Grob-zu-fein“-Mechanismus für die Aktionsangleichung. Ziel ist, die Ganzkörperkoordination zu erhalten und gleichzeitig die Präzision bei Kontakt mit Objekten zu verbessern.
Ergebnisse laut Hersteller
| Messgröße | Angabe |
|---|---|
| Erfassungseffizienz | etwa 3,4-fach gegenüber Erfassung am Roboter (29 s statt ca. 100 s) |
| Erfolgsrate auf echten Robotern | 22,5 % besser als die stärkste Vergleichsbasis |
| Zero-Shot-Aufgaben | 7 Ganzkörper- und Langstrecken-Mobilmanipulationsaufgaben |
| Benchmarks | Spitzenwerte (SOTA) im Simulations-Benchmark SIMPLE und in mehreren Tests mit echten Robotern |
Die sieben Aufgaben ließen sich allein mit menschlichen Daten auf echte Roboter übertragen, ohne dass das Modell vorher Beispiele vom Roboter selbst sehen musste (Zero-Shot-Transfer). Zudem berichtet Amap, dass bei gleicher Menge an Roboterdemonstrationen die Leistung auf echten Robotern deutlich steigt, wenn mehr menschliche Ganzkörperdaten hinzukommen. Daraus folgert das Unternehmen, dass das Ansammeln menschlicher Ganzkörperdaten ein wirksamer Weg ist, humanoide Roboter bei realen Aufgaben zu verbessern. Welche Vergleichsmodelle genau gemeint sind und wie die Aufgaben im Detail aussehen, nennt die Mitteilung nicht.
Was veröffentlicht wurde
Amap hat den Code für die Hardware-Konfiguration auf GitHub (Projekt „openlambda“) bereitgestellt und ein Datenbeispiel von HumanVerse-500 auf Hugging Face veröffentlicht. Ein technischer Bericht liegt auf arXiv, außerdem gibt es eine Projektseite. Dass die Gewichte des Modells λ0 selbst zum Download bereitstehen, geht aus der Mitteilung nicht hervor. Als mögliche Einsatzfelder nennt Amap Inspektion und Logistik.
Einordnung
Der Ansatz greift ein Kernproblem der Robotik auf: Es gibt viel zu wenige Trainingsdaten für Roboter, und deren Erfassung ist teuer. Menschliche Bewegungsdaten sind dagegen leichter zu bekommen. Wenn sich Ganzkörperkoordination wirklich so übertragen lässt, könnte das die Datenerfassung deutlich verbilligen. Dass ein Kartendienst-Anbieter wie Amap hier forscht, passt zu Alibabas breiterem Engagement in verkörperter KI.
Kritisch zu sehen: Alle Ergebnisse stammen vom Hersteller und sind unabhängig noch nicht bestätigt. „SOTA“ und die 22,5 % beziehen sich auf nicht näher benannte Vergleichsbasen. Sieben Aufgaben sind zudem eine überschaubare Zahl, und wie robust die Roboter außerhalb dieser Tests arbeiten, bleibt offen. Wer selbst experimentieren will, bekommt vorerst Hardware-Code und ein Datenbeispiel, nicht unbedingt ein fertiges Modell zum Ausprobieren.
Quellen
- QbitAI 量子位 (CN) qbitai.com
Frag den KI-Assistenten
Fragen zu diesem Artikel, zur Installation oder zu Hintergründen? Unser Assistent kennt diese Seite und läuft auf unserem eigenen Rechner, nicht in einer fremden Cloud.
Der Assistent ist eine KI (Gemma 4) und kann sich irren – wichtige Angaben bitte in der Quelle prüfen. Fragen werden nur zum Beantworten genutzt und nach einer Stunde gelöscht. Bitte keine persönlichen Daten eingeben.
Kommentare
Was meinst du dazu? Schon ausprobiert? Schreib es hier, ohne Anmeldung.
Kommentare sind öffentlich. Links sind nicht erlaubt, beleidigende Beiträge löschen wir. Deinen eigenen Kommentar kannst du in diesem Browser jederzeit wieder löschen. Mehr dazu in der Datenschutzerklärung.