
KI lässt 5-Tonnen-Radlader auf zwei Rädern balancieren – ganz ohne Fahrer
Forscher der ETH Zürich haben einer KI beigebracht, einen fünf Tonnen schweren John-Deere-Kompaktlader auf die Vorderräder zu stellen, darauf zu fahren, sich zu drehen und sogar über einen Erdhügel zu balancieren. Trainiert wurde fast komplett in der Simulation, und am Ende steuerte ein normaler Laptop das Ganze.
Worum es geht
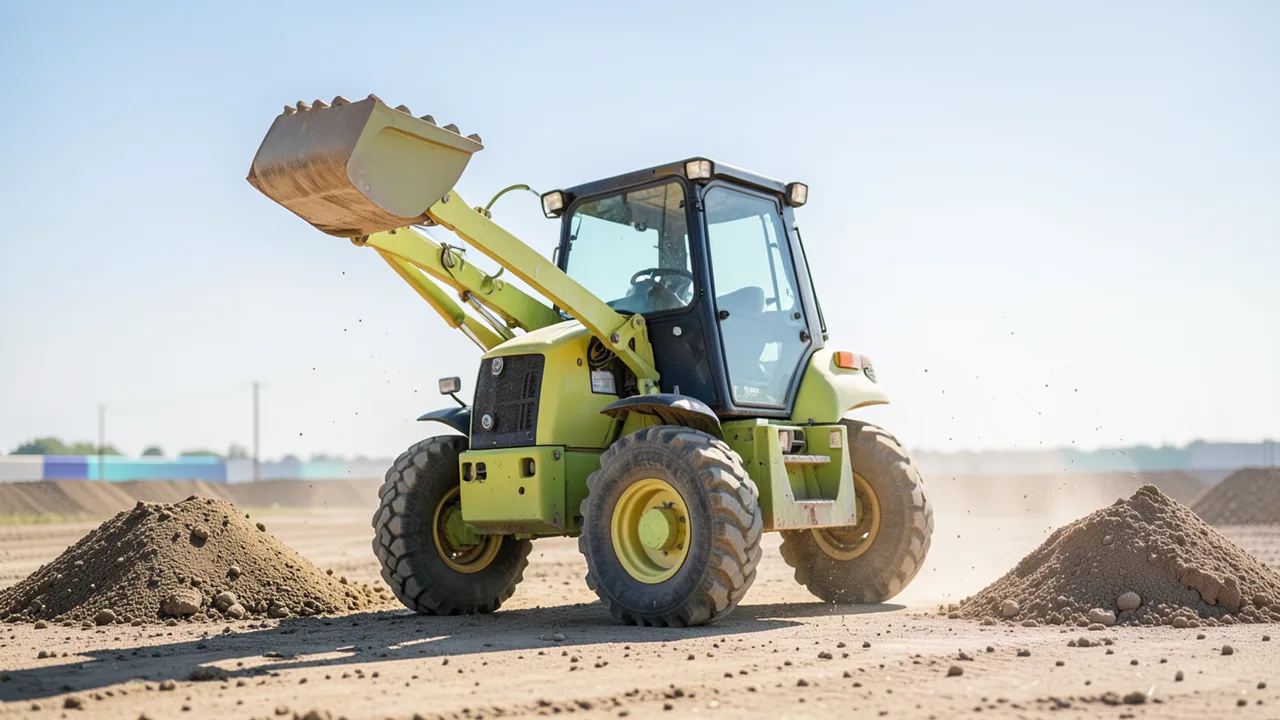
Ein fünf Tonnen schwerer Kompaktlader stellt sich auf seine beiden Vorderräder, fährt so vorwärts und rückwärts, dreht sich auf der Stelle und rollt sogar über einen Erdhügel, ohne umzukippen. Am Steuer sitzt niemand, gefahren wird die Maschine von einer künstlichen Intelligenz. Das ist das Ergebnis einer Studie des Robotic Systems Lab der ETH Zürich, an der unter anderem der US-Chiphersteller Intel beteiligt war. Veröffentlicht haben die Forschenden ihre Arbeit am 11. November in der Fachzeitschrift Science Robotics (DOI: 10.1126/scirobotics.aef0894). Berichtet haben unter anderem das koreanische Wissenschaftsportal Dongascience und der Blogger Pasquale Pillitteri, der die Maschine als Lader beschreibt, „der von allein Wheelies macht“.
Als Versuchsfahrzeug diente ein John Deere 332G. Das ist ein sogenannter Skid-Steer-Lader, also ein kompakter Lader mit vier Rädern, der lenkt, indem die Räder links und rechts unterschiedlich schnell drehen, ähnlich wie ein Kettenfahrzeug. Vorne sitzt eine Schaufel, mit der man Erde oder Material transportiert. Auf Baustellen sind solche Geräte Standard. Kunststücke wie das Fahren auf zwei Rädern schaffen damit aber nur wenige sehr erfahrene Fahrer.
Warum Baumaschinen so schwer zu automatisieren sind
Bagger und Lader wiegen mehrere Tonnen und werden hydraulisch angetrieben, ihre Kraft kommt also aus Öl, das unter hohem Druck durch Leitungen und Zylinder gepumpt wird. Genau das macht sie für Computer schwer berechenbar. Strömungen in der Flüssigkeit, Reibung, die Elastizität von Bauteilen und Verzögerungen zwischen Steuerbefehl und Bewegung beeinflussen sich gegenseitig. Wie die Maschine auf einen Befehl tatsächlich reagiert, lässt sich deshalb nur schwer genau vorhersagen.
Dazu kommt ein praktisches Problem: Mit einer Fünf-Tonnen-Maschine kann man nicht beliebig oft ausprobieren, was passiert, wenn sie fast umkippt. Endlose Tests in der echten Welt sind zu gefährlich und zu teuer.
So hat die KI gelernt
Das Team setzte auf Reinforcement Learning, auf Deutsch bestärkendes Lernen. Dabei probiert eine KI in einer virtuellen Umgebung immer wieder Aktionen aus und bekommt Rückmeldung, ob sie dem Ziel näher gekommen ist, ähnlich wie ein Kind, das Fahrradfahren durch Hinfallen und Wiederaufstehen lernt. Damit dieses Training aber etwas über die echte Maschine verrät, muss die Simulation ihr möglichst genau entsprechen.
Die Forschenden gingen dafür in mehreren Schritten vor:
- Sie maßen zuerst grundlegende physikalische Eigenschaften des Laders, etwa seine Länge und die Lage des Schwerpunkts.
- Dann schickten sie der echten Maschine verschiedene Steuerbefehle und zeichneten etwa anderthalb Stunden lang auf, wie der hydraulische Antrieb darauf reagierte.
- Aus diesen Daten trainierten sie ein neuronales Netz, das vorhersagt, wie sich die Maschine auf einen bestimmten Befehl hin bewegt. Dieses gelernte Modell ersetzt also die schwer berechenbare Hydraulik in der Simulation.
- In dieser Simulation lief anschließend das eigentliche Reinforcement Learning.
Um die Lücke zwischen Simulation und Wirklichkeit zu verkleinern (Fachleute sprechen von der „Sim-to-Real-Lücke“), veränderten die Forschenden während des Trainings ständig Werte wie Schwerpunkt, Trägheit und Sensorfehler. Diese Technik heißt Domain Randomization. Die KI lernt so, nicht auf eine einzige perfekte Version der Maschine angewiesen zu sein, und kommt deshalb auch mit Abweichungen in der Realität zurecht.
Bemerkenswert ist, dass das System ohne Vorführdaten auskam. Kein menschlicher Fahrer musste der KI vormachen, wie man einen Lader auf zwei Räder stellt. Sie fand den Weg selbst heraus. Trainiert wurden vier Fähigkeiten getrennt: das Anheben auf zwei Räder, das Halten der Balance, die Geschwindigkeitskontrolle und das sanfte Landen auf allen vier Rädern. Auf der echten Maschine wurden diese Bausteine dann zu einem Ablauf verknüpft.
Was der Lader in der Praxis geschafft hat
Auf dem Testgelände schaukelte der Lader zunächst vor und zurück, um Schwung zu holen, hob dann die Hinterräder an und balancierte auf den Vorderrädern. Die Balance hielt er auch dann, wenn der Schaufelarm auf und ab bewegt wurde und sich dadurch der Schwerpunkt verschob. Außerdem drehte er sich auf der Stelle und fuhr auf zwei Rädern.
Die Erfolgsquoten beim Aufsteigen auf zwei Räder hingen vom Winkel des Schaufelarms ab:
| Winkel des Schaufelarms | Erfolgreiche Versuche | Quote |
|---|---|---|
| 28 Grad | 11 von 11 | 100 % |
| 31 Grad | 12 von 12 | 100 % |
| 34 Grad (außerhalb des Trainingsbereichs) | 11 von 14 | 78,6 % |
Der Wert bei 34 Grad ist aufschlussreich: Selbst in einer Situation, die sie im Training nie erlebt hatte, schaffte die KI noch fast vier von fünf Versuchen.
Noch überraschender: Die KI hatte nur auf ebenem Boden geübt, hielt aber trotzdem das Gleichgewicht, als sie auf zwei Rädern vor- und zurück über unebenes Gelände mit einem 75 Zentimeter hohen Erdhügel fuhr. Dabei konnte sie das Gelände gar nicht sehen, denn Kameras oder Lidar (ein Laserscanner, der die Umgebung dreidimensional vermisst) waren nicht im Spiel. Sie verließ sich allein auf Sensoren an Bord, etwa für Neigung und Raddrehzahl, und reagierte auf das, was sie dabei „spürte“.
Kein Supercomputer nötig
Trainiert wurde in der Simulation. Für die Ausführung der fertig gelernten Manöver auf der echten Maschine reichte dann ein gewöhnlicher Laptop mit Intel-Core-i7-Prozessor und 16 GB Arbeitsspeicher, eine leistungsstarke Grafikkarte war nicht nötig. Für den praktischen Einsatz ist das wichtig: Die Steuerung braucht keine teure Spezialhardware und ließe sich vergleichsweise leicht in bestehende Maschinen einbauen.
Wofür das gut sein soll
Mit Zirkusnummern auf Baustellen hat die Forschung nicht viel zu tun. Laut den Forschenden zeigt sie, dass KI komplexe Manöver mit schwerem Gerät beherrschen kann, die bisher nur wenige Spitzenkräfte schaffen. Als mögliche Anwendungen nennt das Team zum Beispiel, dass Baumaschinen ohne eigene Rampe selbst auf Transport-Lkw fahren, über Hindernisse rollen oder in schwierigem Gelände ihr Gleichgewicht zurückgewinnen könnten.
Als Nächstes will das Team Kameras, Lidar und weitere Umgebungssensoren einbinden und mehrere Steuerverhalten zu einem System vereinen. So soll daraus Technik für autonome Baumaschinen werden, die deutlich komplexere Aufgaben übernehmen.
Einordnung
Das Robotic Systems Lab der ETH Zürich ist bekannt für seine Laufroboter wie ANYmal und hat schon früher mit autonomen Baggern gearbeitet. Neu ist hier vor allem, wie wenig echte Daten nötig waren: Anderthalb Stunden Messfahrten genügten, um eine Simulation zu bauen, die genau genug ist, um einer Fünf-Tonnen-Hydraulikmaschine einen Balanceakt beizubringen. Ein gelerntes Antriebsmodell, zufällig veränderte Trainingsbedingungen und bestärkendes Lernen sind zusammen ein Rezept, das sich wahrscheinlich auf andere schwere Maschinen übertragen lässt.
Offen bleiben einige Punkte. Getestet wurde auf einem kontrollierten Gelände und mit einem einzigen Maschinentyp. Wie zuverlässig das System im echten Baustellenalltag mit Menschen, Material und wechselndem Untergrund arbeitet, ist nicht belegt. Auch die Erfolgsquote von 78,6 Prozent außerhalb des Trainingsbereichs zeigt, dass es Grenzen gibt. Bei einer Maschine dieser Größe wäre jeder fünfte Fehlversuch im Ernstfall nicht akzeptabel. Ohne Kameras und Lidar „sieht“ die KI zudem nichts von ihrer Umgebung. Das wollen die Forschenden erst noch ändern. Bis zur autonomen Baustelle ist es also noch ein weiter Weg. Die Studie zeigt aber deutlich, dass sich Fahrkünste, die bisher nur Profis beherrschen, auch schweren Hydraulikmaschinen beibringen lassen.
Quellen
- Google News (US) news.google.com
- dongascience.com dongascience.com
Frag den KI-Assistenten
Fragen zu diesem Artikel, zur Installation oder zu Hintergründen? Unser Assistent kennt diese Seite und läuft auf unserem eigenen Rechner, nicht in einer fremden Cloud.
Der Assistent ist eine KI (Gemma 4) und kann sich irren – wichtige Angaben bitte in der Quelle prüfen. Fragen werden nur zum Beantworten genutzt und nach einer Stunde gelöscht. Bitte keine persönlichen Daten eingeben.
Kommentare
Was meinst du dazu? Schon ausprobiert? Schreib es hier, ohne Anmeldung.
Kommentare sind öffentlich. Links sind nicht erlaubt, beleidigende Beiträge löschen wir. Deinen eigenen Kommentar kannst du in diesem Browser jederzeit wieder löschen. Mehr dazu in der Datenschutzerklärung.