
MonoRace: KI mit Billigkamera schlägt Weltmeister im Drohnenrennen
Das KI-System MonoRace der TU Delft hat 2025 in Abu Dhabi den Drohnen-Weltmeister Yuki Hashimoto besiegt. Es kommt mit einer einzelnen Kamera für rund 30 Euro und einem kleinen Nvidia-Rechner aus und fliegt bis zu 100 km/h. Nun wurde die Arbeit in Science Robotics veröffentlicht.
Worum es geht
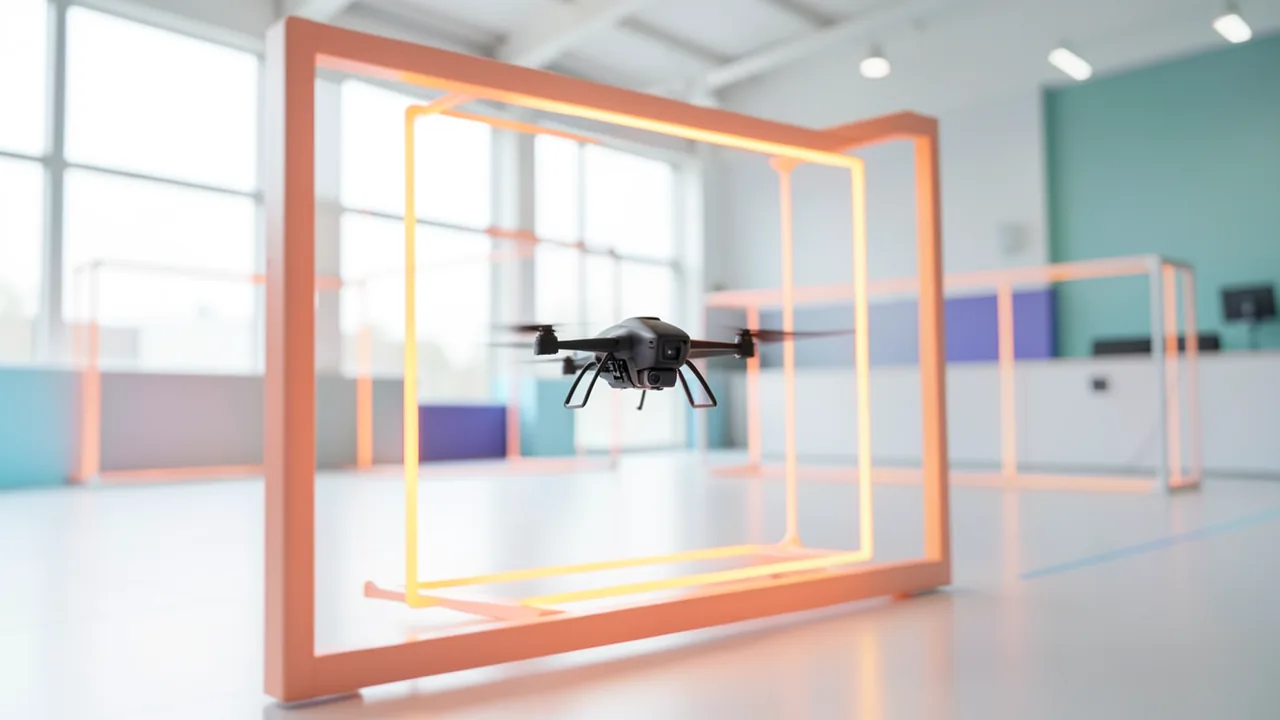
Bei der Abu Dhabi Autonomous Drone Racing Competition treten jedes Jahr die besten Renndrohnen und ihre Piloten gegeneinander an. Die Drohnen fliegen mit bis zu 100 Kilometern pro Stunde durch abgesteckte Tore. Im Finale 2025 musste sich Weltmeister Yuki Hashimoto dem Team MAVLab der TU Delft (Niederlande) geschlagen geben. Es war ein ungleiches Duell: Hashimoto steuerte seine Drohne selbst, MAVLab schickte eine Künstliche Intelligenz namens MonoRace ins Rennen. Nun wurde das System, geprüft von unabhängigen Fachleuten, in der Zeitschrift Science Robotics vorgestellt.
Dass KI Menschen beim Drohnenrennen schlagen kann, ist laut t3n nicht neu, das gelang schon in früheren Vergleichen. Das Besondere an MonoRace ist die extrem schlanke Hardware.
Wenig Hardware, viel Leistung
MonoRace nutzt nur eine einzelne kleine Kamera zusammen mit einer inertialen Messeinheit (IMU). Eine IMU misst Beschleunigung und Drehbewegungen, ähnlich wie der Lagesensor im Smartphone. Es gibt kein GPS und keine externen Tracking-Systeme.
Die Forscher rüsteten das von den Veranstaltern bereitgestellte Drohnenmodell mit drei Komponenten aus:
- einer Acht-Megapixel-Kamera, die für knapp 30 Euro erhältlich ist,
- einem Nvidia Jetson Orin, einem für KI-Anwendungen optimierten Kleincomputer,
- einem Flugcontroller.
Hauptautor Stavrow Bahnam (TU Delft) beschreibt die Schwierigkeit: Bei sehr hoher Geschwindigkeit und nur einer Kamera seien die Bilder unscharf und verzerrt, und das System habe nur sehr wenig Zeit, die Position der Drohne präzise zu bestimmen. Forscher Christophe De Wagter sagt, man habe herausfinden wollen, wie viel Intelligenz sich aus sehr begrenzten Ressourcen holen lässt, statt immer stärkere Sensoren und Computer zu verbauen.
Wie MonoRace funktioniert
Die Drohne lernt nicht vorab den Pfad durch einen bekannten Parcours, sondern reagiert in Echtzeit. Die Aufgabe ist dabei bewusst reduziert: durch die Tore fliegen, ohne sie zu berühren.
Die Verarbeitung läuft in mehreren Schritten:
- Die Kamera gibt die Bilder an den Begleitcomputer weiter. Um Rechenleistung zu sparen, wertet die KI nicht das ganze Bild aus, sondern nur einen Ausschnitt von 384 × 384 Pixeln.
- Anhand der aktuellen Position berechnet das System vorab, wo die nächsten zwei Tore im Bild liegen müssten.
- Ein neuronales Netz (ein lernendes Programm, das Muster in Bildern erkennt) wandelt die Bilder in Masken um, die den Torrahmen vom Hintergrund trennen: im Prinzip weiße Objekte auf schwarzem Grund.
- Ein Algorithmus analysiert die Linien in den Masken und findet Schnittpunkte. So berechnet das System die Ecken des nächsten Tores.
- Diese Informationen gehen mit bis zu 500 Befehlen pro Sekunde an den Flugcontroller.
Training in der Simulation
Die Steuerung wurde vorab per verstärkendem Lernen (Reinforcement Learning) in einer Simulation trainiert. Dabei probiert ein System viele Aktionen aus und wird für gute Ergebnisse belohnt. So lernte MonoRace die physikalischen Eigenschaften und das aerodynamische Verhalten der Drohne. Zusätzlich wurde es mit realistischen Störungen wie Bildrauschen und Bewegungsunschärfe (Motion Blur) konfrontiert. Vereinfacht: Es lernte, wie man die Drohne steuert und wie nah man ans Limit gehen kann, bevor sie abstürzt.
Ergebnisse und Ausblick
In Abu Dhabi 2025 schlug MonoRace nicht nur die besten menschlichen Piloten (die zudem in eigenen Rennen gegeneinander antraten), sondern auch andere autonome Systeme. Für die TU Delft sind Drohnenrennen eine Gelegenheit, Roboter an ihre Grenzen zu bringen. Die Erkenntnisse könnten für andere autonome Systeme angepasst werden. Laut Studie zeigen die Ergebnisse, dass neuronale Netze das Potenzial haben, selbst bei den kleinsten und kostengünstigsten Robotern eine optimale Steuerung zu ermöglichen.
Einordnung
Die Arbeit ist weniger wegen des Siegs über Menschen interessant, sondern wegen des Aufwands: Eine Kamera für etwa 30 Euro und ein kleiner Bordrechner genügen für Spitzentempo. Das ist relevant für günstige, leichte Roboter, bei denen teure Sensorik keine Option ist. Offen bleibt, wie gut der Ansatz außerhalb eines klar markierten Parcours mit gut erkennbaren Toren funktioniert. Der Artikel macht dazu keine Angaben, ebenso wenig zu Rundenzeiten oder Details des Duells. Dass die Studie begutachtet wurde, erhöht die Glaubwürdigkeit der Ergebnisse.
Quellen
- t3n – KI (DE) t3n.de
Frag den KI-Assistenten
Fragen zu diesem Artikel, zur Installation oder zu Hintergründen? Unser Assistent kennt diese Seite und läuft auf unserem eigenen Rechner, nicht in einer fremden Cloud.
Der Assistent ist eine KI (Gemma 4) und kann sich irren – wichtige Angaben bitte in der Quelle prüfen. Fragen werden nur zum Beantworten genutzt und nach einer Stunde gelöscht. Bitte keine persönlichen Daten eingeben.
Kommentare
Was meinst du dazu? Schon ausprobiert? Schreib es hier, ohne Anmeldung.
Kommentare sind öffentlich. Links sind nicht erlaubt, beleidigende Beiträge löschen wir. Deinen eigenen Kommentar kannst du in diesem Browser jederzeit wieder löschen. Mehr dazu in der Datenschutzerklärung.