
Stringman: Open-Source-Kranroboter hängt unter der Decke und räumt das Kinderzimmer auf
Ein US-Ingenieur hat einen Aufräumroboter gebaut, der nicht durch die Wohnung fährt. Er hängt an vier Leinen unter der Decke und fischt wie ein Greifautomat Spielzeug und Wäsche vom Boden. Pläne und Software sind frei verfügbar, ein fertiges Gerät kostet 965 Dollar.
Worum es geht
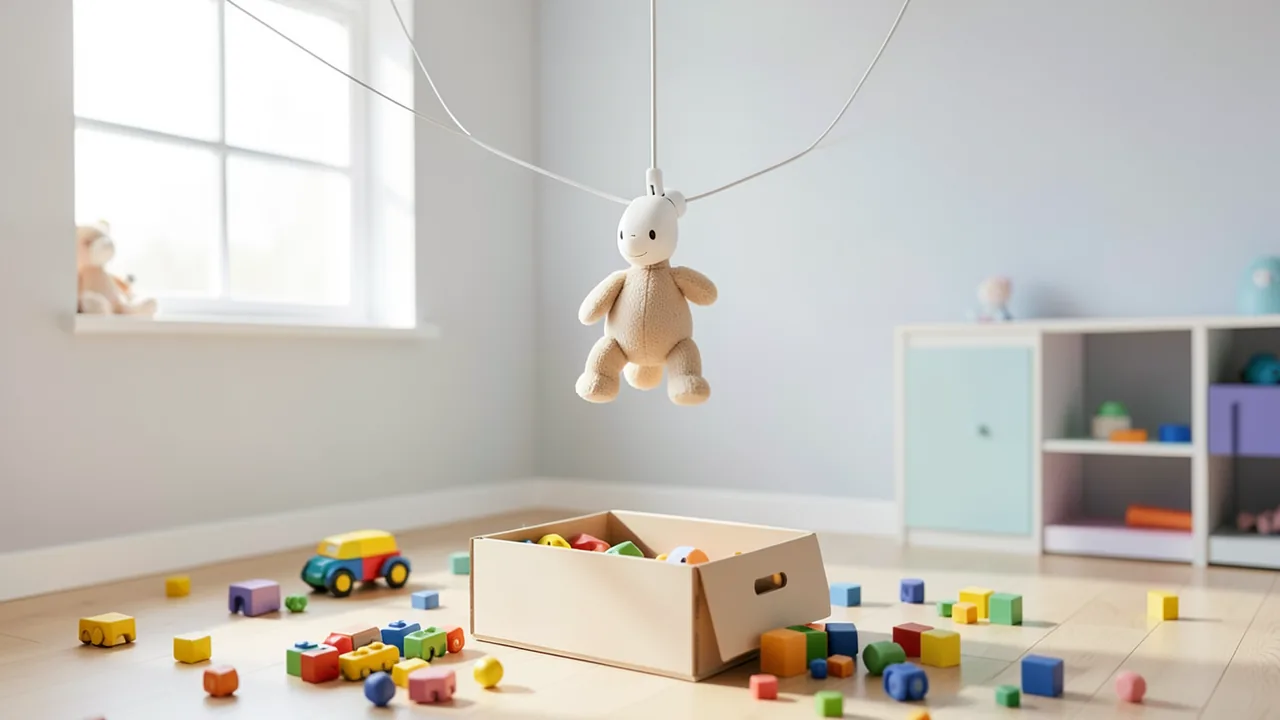
Der US-Ingenieur Nathaniel Nifong hat mit seiner Firma Neufangled Robotics einen Aufräumroboter namens Stringman gebaut. Er funktioniert anders als die meisten Haushaltsroboter. Statt auf Rädern oder Beinen durch die Wohnung zu laufen, ist er fest unter der Zimmerdecke montiert. Ein Greifer mit zwei Fingern hängt an vier Leinen, die in den vier Ecken des Raums verankert sind. Wie bei einem Greifautomaten auf dem Jahrmarkt fährt er über den Boden, hebt Spielzeug, Kleidung oder Müll auf und lässt die Sachen in Wäschekorb, Spielzeugkiste oder Mülleimer fallen. Darüber berichten das japanische Techportal Gigazine und heise.
Stringman ist Open-Source-Hardware: Baupläne, Stückliste und Steuersoftware sind frei verfügbar. Die Projektseite ist neufangled.com, der Quellcode liegt unter der Apache-2.0-Lizenz auf GitHub. Laut heise soll das Gerät vor allem in Kinderzimmern beim Aufräumen helfen.
Die Idee: Greifen statt Feinmotorik
Auf die Idee kam Nifong laut Gigazine, weil er immer wieder dieselben Handgriffe erledigen musste: Spielzeug zurück in die Kiste, Wäsche in den Korb. Dabei fiel ihm auf, dass solche Aufgaben kaum Fingerspitzengefühl brauchen. Ein Gegenstand muss nur gegriffen und über einem Behälter fallen gelassen werden. Dafür reichen zwei Finger und eine Genauigkeit im Zentimeterbereich.
Damit der Greifer auch in einem vollgestellten Zimmer direkt über jeden Gegenstand kommt, hängt er von oben. Ein Vorteil dabei: Für die Bewegung durch den Raum braucht es nur vier Motoren, und das hält den Preis niedrig. Heise zieht den Vergleich zu den Seilkameras, die in Stadien unter dem Dach über das Spielfeld schweben.
So funktioniert die Mechanik
Zwei der vier Ecken bekommen eine Anker-Einheit, die anderen beiden nur eine Öse, also einen Ring, durch den eine Leine läuft. In jedem Anker stecken zwei Spulen mit je einem eigenen Motor. Von jedem Anker geht eine Leine direkt zum Greifer, die zweite läuft erst über die Öse in der Nachbarecke. Über dem Greifer treffen sich alle vier Leinen. Soll der Greifer zur Seite fahren, wickeln die Motoren auf der einen Seite Leine auf und geben auf der anderen Seite Leine nach. So bewegt er sich vor, zurück, seitlich, hoch und runter.
Drei der Leinen sind Angelschnur. Die vierte ist gleichzeitig das Stromkabel. Der Greifer bezieht seinen Strom also direkt aus der Steckdose und muss nie aufgeladen werden.
Vom Treffpunkt der Leinen führt ein Stab nach unten, an dessen Ende der Greifer sitzt. Laut heise hängt er so etwa 50 Zentimeter unter dem Aufhängepunkt. Die Leinen bleiben dadurch weiter oben, und der Greifer kommt bis direkt neben Bett oder Schreibtisch und laut heise auch unter Möbel oder hinter Hindernisse. Anfangs hing der Greifer an einer fünften Leine, doch die schaukelte zu stark. Der Stab hat noch einen Vorteil: Er dient als Stütze, wenn sich das Handgelenk dreht. So kann der Greifer seine Finger nach länglichen oder flachen Gegenständen ausrichten. Laut heise schützt ein druckempfindliches Polster weiche Gegenstände davor, zu fest gedrückt zu werden.
Kameras, Steuerung und Künstliche Intelligenz
Oben auf dem Stab sitzt eine schwarz-weiße Markierung. Ein Steuer-PC schätzt die Position des Greifers auf zwei Wegen und kombiniert die Ergebnisse: aus den Leinenlängen und aus den Bildern zweier Kameras in den Ankern, die die Markierung erfassen. Eine dritte Kamera mit Weitwinkel sitzt am Greifer selbst. Motoren und Greifer werden laut heise von insgesamt drei Raspberry Pi Zero gesteuert, kleinen Platinencomputern.
Die Bedienoberfläche läuft im Browser. Sie zeigt in der Mitte eine 3D-Draufsicht des Raums und rechts die Bilder der drei Kameras. Von Hand lässt sich Stringman mit Gamepad oder Tastatur steuern. Bei seitlichen Bewegungen schwingt der Greifer manchmal wie ein Pendel. Dagegen gibt es eine zuschaltbare Dämpfung: Der PC passt das Tempo an, mit dem jede Leine auf- und abgewickelt wird. Zusätzliche Motoren braucht es dafür nicht.
Im Automatikmodus wählst du in der Oberfläche aus, was aufgehoben werden soll, oder lässt eine KI im Kamerabild nach Kandidaten suchen. Die erkannten Dinge landen in einer Liste, aus der man Gegenstände streichen kann. Die Zielbehälter bekommen eigene Marker zum Anstecken. So erkennt der Roboter, wo Wäschekorb, Spielzeugkiste und Mülleimer gerade stehen. Die Spielsachen und Kleidungsstücke selbst brauchen keine Markierung. In Demovideos hebt Stringman etwa ein dunkles Kleidungsstück vor dem Bett auf und lässt es in den Korb fallen. Ein weiteres Video zeigt in 50-facher Geschwindigkeit, wie er ein ganzes Zimmer voller Spielzeug aufräumt.
Gesteuert und trainiert wird der Roboter laut heise über LeRobot, die Open-Source-Robotikplattform von Hugging Face. Beim Imitationslernen steuert ein Mensch den Roboter aus der Ferne (Teleoperation), und die KI lernt aus diesen Vorführungen. Kamerabilder und Steuerbefehle zeichnet die Oberfläche dafür als Trainingsdaten auf.
Aufbau, Raumgröße und Traglast
Die Halterungen der Anker werden in eine Holzunterkonstruktion der Wand geschraubt oder mit Gurten an tragenden Pfeilern befestigt. Dann hängt man die Anker ein und verbindet die Leinen mit dem Greifer. Zum Einmessen legt man Papierbögen mit Schwarz-Weiß-Mustern auf den Boden und startet die Kalibrierung. Anhand dieser Muster berechnet die Software, wo genau Anker und Ösen hängen. Das läuft automatisch und dauert laut Hersteller rund fünf Minuten.
| Kennwert | Angabe des Herstellers |
|---|---|
| Kleinster Raum (Richtwert) | ca. 2 × 2 m, 1,5 m hoch |
| Größter Raum (Richtwert) | ca. 5 × 5 m, 3 m hoch |
| Max. Abstand diagonaler Ecken | 7,5 m |
| Ø Nutzlast (5 × 5 × 2,5 m, 28 N pro Leine) | 2,1 kg |
| Preis Bausatz | ca. 630 US-Dollar |
| Preis fertig montiert | 965 US-Dollar |
Wie viel der Greifer heben kann, hängt von seiner Position ab. Nahe am Boden laufen die Leinen steil nach oben und ziehen stärker nach oben. In der Raummitte teilen sich alle vier Leinen die Last gleichmäßiger. Dort, knapp über dem Boden, schafft er also das meiste Gewicht. Für das eigene Zimmer lässt sich das mit dem Payload Explorer des Herstellers durchrechnen. Er zeigt nach Eingabe von Raummaßen und Leinenspannung in 3D an, wie viel an jeder Stelle möglich ist.
Für den Steuer-PC empfiehlt Neufangled eine CPU mit acht Kernen und Hardware, die KI-Berechnungen beschleunigt, mit mindestens 2 GB Grafikspeicher. Ohne diese Beschleunigung schaltet man die KI-Funktionen ab und steuert von Hand. Alles kann im Heimnetz bleiben. Wer das Gerät mit einem Neufangled-Konto verknüpft, kann es auch unterwegs im Browser ansehen und steuern. Der PC zu Hause muss dafür aber weiterlaufen.
Grenzen des Prototyps
Neufangled bezeichnet Stringman selbst als Prototyp. Möbeln und anderen Hindernissen weicht er nicht selbstständig aus, manchmal muss ein Mensch den Greifer umlenken. Laut heise betont Nifong, dass das Projekt laufend weiterentwickelt wird. Die Bilderkennung soll besser werden, und schmale Gegenstände wie Bücher greift er noch nicht zuverlässig. Später soll Stringman Dinge auch an ihren angestammten Platz zurückbringen und nicht nur in feste Behälter werfen.
Einordnung
Stringman umgeht die schwierigsten Probleme der Haushaltsrobotik mit einem Trick: Er läuft nicht, er balanciert nicht und braucht keinen Akku. Er hängt einfach von oben über allem. Teure Roboterarme auf fahrbaren Plattformen oder humanoide Haushaltshelfer, die gerade viel Aufmerksamkeit bekommen, lösen die Aufgabe deutlich aufwendiger. Dafür ist Stringman an einen Raum gebunden, muss fest an Wand oder Pfeilern montiert werden und kann nur grob greifen, ablegen und einsammeln. Die Leinen kreuzen den Raum, und ob das im Alltag stört, etwa bei Deckenlampen, hohen Schränken oder spielenden Kindern, sagen die Quellen nicht. Unabhängige Tests zu Zuverlässigkeit und Tempo gibt es bislang ebenfalls nicht. Alle Zahlen stammen vom Hersteller.
Spannend ist das Projekt vor allem für Bastler und die Open-Source-Robotikszene. Dank Apache-2.0-Lizenz, 3D-Druckteilen und LeRobot-Anbindung lässt es sich nachbauen, verändern und mit eigenen Daten trainieren. Für 965 Dollar ist Stringman zudem deutlich günstiger als die meisten Haushaltsroboter mit Greifarm.
Videos zum Thema
Quellen
- Hatena Bookmark IT (JP) gigazine.net
- theregister.com theregister.com
- heise.de heise.de
Frag den KI-Assistenten
Fragen zu diesem Artikel, zur Installation oder zu Hintergründen? Unser Assistent kennt diese Seite und läuft auf unserem eigenen Rechner, nicht in einer fremden Cloud.
Der Assistent ist eine KI (Gemma 4) und kann sich irren – wichtige Angaben bitte in der Quelle prüfen. Fragen werden nur zum Beantworten genutzt und nach einer Stunde gelöscht. Bitte keine persönlichen Daten eingeben.
Kommentare
Was meinst du dazu? Schon ausprobiert? Schreib es hier, ohne Anmeldung.
Kommentare sind öffentlich. Links sind nicht erlaubt, beleidigende Beiträge löschen wir. Deinen eigenen Kommentar kannst du in diesem Browser jederzeit wieder löschen. Mehr dazu in der Datenschutzerklärung.