
Boston Dynamics schraubt Atlas Rollerräder an – und der Roboter springt Pirouetten
Boston Dynamics hat seinem humanoiden Roboter Atlas statt Füßen Tretrollerräder montiert. Per Reinforcement Learning in der Simulation trainiert, rollt, balanciert und dreht sich der Roboter – inklusive 360-Grad-Sprung, der beim ersten echten Versuch klappte.
Worum es geht
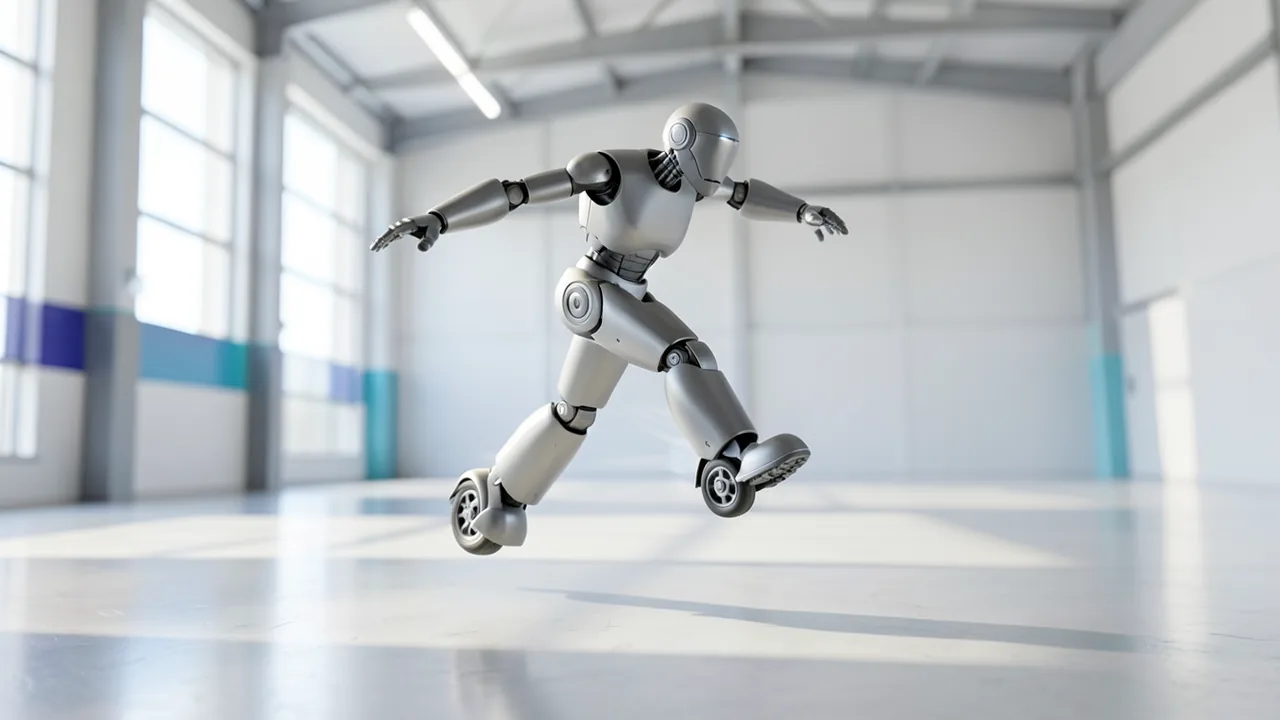
Boston Dynamics, die Robotik-Tochter des südkoreanischen Hyundai-Konzerns, hat am 9. November 2026 ein Forschungsvideo veröffentlicht, in dem ihr elektrischer humanoider Roboter Atlas auf Rädern unterwegs ist. Statt Füßen trägt er an beiden Beinen je ein Rad, wie man es von einem Tretroller kennt. Im Video fährt Atlas schnell, wechselt abrupt die Richtung, schießt seitwärts davon, balanciert auf einem Rad, während er das andere Bein anhebt, steht vom Boden auf und springt mit einer vollen 360-Grad-Drehung in der Luft – ähnlich einer Eiskunstläuferin.
Wichtig vorab: Ein Produkt ist das nicht. Boston Dynamics betont, dass der rollende Atlas eine Forschungsplattform ist, mit der Motoren und Ganzkörpersteuerung an ihre Grenzen gebracht werden sollen. Es gibt keine Pläne, ihn zu verkaufen. Die laufende Atlas-Version soll laut Hyundai ab 2028 in den „realen Einsatz“ gehen, etwa in Fabriken.
Ein Adapter, eine Rollerfelge – fertig
Der Umbau war laut dem Technikblog TechEBlog überraschend simpel. Ein einziges eigens angefertigtes Adapterteil verbindet eine handelsübliche Tretrollerfelge direkt mit dem vorhandenen Knöchel-Aktuator – dem Motor, der normalerweise das Fußgelenk bewegt. Dieser Adapter ist das einzige neue Bauteil des gesamten Aufbaus. Weil Atlas ohnehin für Serienfertigung und einfache Wartung konstruiert ist, war der Tausch etwa so aufwendig wie ein Radwechsel am Fahrrad.
Auch in der Software änderte sich wenig: Das Team modellierte jedes Rad einfach als ein sich ständig drehendes Fußgelenk. Dann trainierte es denselben Ganzkörper-Controller – die Steuerungssoftware, die alle Gelenke gleichzeitig koordiniert –, der auch die laufende Version steuert. Beim Übertragen auf den echten Roboter mussten laut TechEBlog nur wenige Dinge angepasst werden: die Belohnungen im Training, die erlaubten Steuerbefehle und die Körperhaltung.
Warum ausgerechnet Räder?
Der eigentliche Zweck ist ein Stresstest für die Motoren. Beim Fahren auf Rädern müssen die Antriebe beim Anfahren, Drehen und Bremsen dauerhaft hohes Drehmoment und hohe Geschwindigkeit liefern – und gleichzeitig das ganze Gewicht des Roboters tragen. Beim normalen Gehen gibt es dagegen ständig kurze Entlastungsphasen. Diese Dauerlast eignet sich laut Boston Dynamics besonders gut, um die Leistungsgrenzen der Motoren auszuloten und zu prüfen, ob die Software den Roboter auch unter extremen Bedingungen zuverlässig steuert – auch dann, wenn sich der Kontakt zum Boden ständig ändert.
Training in der Simulation: Reinforcement Learning und Sim-to-Real
Gelernt hat Atlas seine Bewegungen per Reinforcement Learning, also bestärkendem Lernen: Eine Software probiert in einer virtuellen Umgebung Bewegungen millionenfach aus und wird für erwünschtes Verhalten „belohnt“, bis sie eine gute Strategie gefunden hat. Laut TechEBlog simulierte das Team dafür Millionen verschiedener Untergründe.
Die Schwierigkeit dabei ist die sogenannte Sim-to-Real-Lücke: Was in der Simulation klappt, scheitert am echten Roboter oft, weil die virtuelle Welt die Physik nicht exakt nachbildet. Boston Dynamics konzentrierte sich deshalb darauf, das Verhalten der echten Motoren möglichst genau in die Simulation zu übertragen. Über Parameterprüfungen und Charakterisierungstests – Messreihen, die zeigen, wie sich ein Motor unter verschiedenen Bedingungen tatsächlich verhält – stellte das Team sicher, dass die gelernte Steuerung keine Bewegungen verlangt, die echte Antriebe nicht schaffen. Das Video trägt entsprechend den Untertitel „Classical Motor Controls and Whole-Body RL“: klassische Motorregelung kombiniert mit Ganzkörper-Lernen.
Pirouette beim ersten Versuch
Manche Bewegungen ergaben sich fast von selbst. Das seitliche Wegschießen etwa: Ein Mensch würde dafür die Füße seitlich rutschen lassen. Die Vorlage stammte aus Motion-Capture-Aufnahmen eines Menschen – also aufgezeichneten Bewegungsdaten –, und der Controller fand heraus, wie er dieselbe Bewegung mit den Rädern umsetzen kann.
Der 360-Grad-Drehsprung galt als deutlich schwieriger. Er folgte ebenfalls einer aufgezeichneten menschlichen Bewegungsbahn und funktionierte laut Boston Dynamics am echten Roboter beim allerersten Versuch. Kurz vor dem Absprung bringt die Steuerung den Unterkörper in Position und nutzt geschickte Rad-„Fußarbeit“, um den nötigen Schwung nach oben zu erzeugen. Die Ingenieure beschreiben den Roboter als stabil, reaktionsschnell und – so TechEBlog – sogar als „spaßig zu fahren“.
Atlas-Steuerungsingenieur Andy Wu sagte:
„Besonders beeindruckend war, wie der Roboter während des Lernprozesses beim Springen seitwärts dashte. Ich war erstaunt und habe mich gefreut, als der Roboter über die Lernpipeline selbst herausgefunden hat, wie er sich durch das Rollen seiner Räder fortbewegen kann.“
Was der laufende Atlas davon hat
Die Erkenntnisse fließen laut TechEBlog bereits zurück in die Version mit Füßen. Weil Motordynamik und Ganzkörper-Lernen nun enger verzahnt sind, kann der laufende Atlas seine Hardware stärker ausreizen, erholt sich deutlich geschmeidiger von Störungen wie Stößen und beherrscht mehr Manöver sicher. Hyundai rahmt das Ganze als Teil seiner Bemühungen um „Physical AI“ – KI, die nicht nur Texte oder Bilder erzeugt, sondern Maschinen in der realen Welt steuert.
Einordnung
Spektakuläre Videos sind bei Boston Dynamics Tradition, doch die eigentliche Nachricht steckt hier unter der Oberfläche: Ein Roboter bekommt eine völlig neue Art, den Boden zu berühren, und die bestehende Lernpipeline kommt mit minimalen Anpassungen damit klar. Dass eine anspruchsvolle Bewegung wie der Drehsprung ohne Nachjustieren am echten Gerät beim ersten Versuch gelingt, spricht dafür, dass die Sim-to-Real-Lücke bei Boston Dynamics kleiner wird – das ist eines der zentralen Probleme der Robotik.
Einschränkend gilt: Alle Angaben stammen von Boston Dynamics selbst, unabhängige Messungen gibt es nicht. Wie oft Versuche scheiterten, wie robust das Verhalten außerhalb der Laborhalle ist und wie viel davon wirklich im Serien-Atlas ankommt, bleibt offen. Radbeine an sich sind auch keine neue Idee – Firmen wie ANYbotics oder Unitree zeigen seit Jahren Roboter mit Rädern an den Beinen. Neu ist hier vor allem, dass ein humanoider Serienroboter mit nur einem Adapterteil und derselben Steuerungssoftware umgerüstet wurde.
Videos zum Thema
Quellen
- Naver News (KR) kukinews.com
- mt.co.kr mt.co.kr
- techeblog.com techeblog.com
- en.fnnews.com en.fnnews.com
Frag den KI-Assistenten
Fragen zu diesem Artikel, zur Installation oder zu Hintergründen? Unser Assistent kennt diese Seite und läuft auf unserem eigenen Rechner, nicht in einer fremden Cloud.
Der Assistent ist eine KI (Gemma 4) und kann sich irren – wichtige Angaben bitte in der Quelle prüfen. Fragen werden nur zum Beantworten genutzt und nach einer Stunde gelöscht. Bitte keine persönlichen Daten eingeben.
Kommentare
Was meinst du dazu? Schon ausprobiert? Schreib es hier, ohne Anmeldung.
Kommentare sind öffentlich. Links sind nicht erlaubt, beleidigende Beiträge löschen wir. Deinen eigenen Kommentar kannst du in diesem Browser jederzeit wieder löschen. Mehr dazu in der Datenschutzerklärung.